Project Detail
纯电分布式驱制转悬预研项目
分布式控制预研|核心成员
分布式控制整车扭矩管理发明专利预研
项目背景
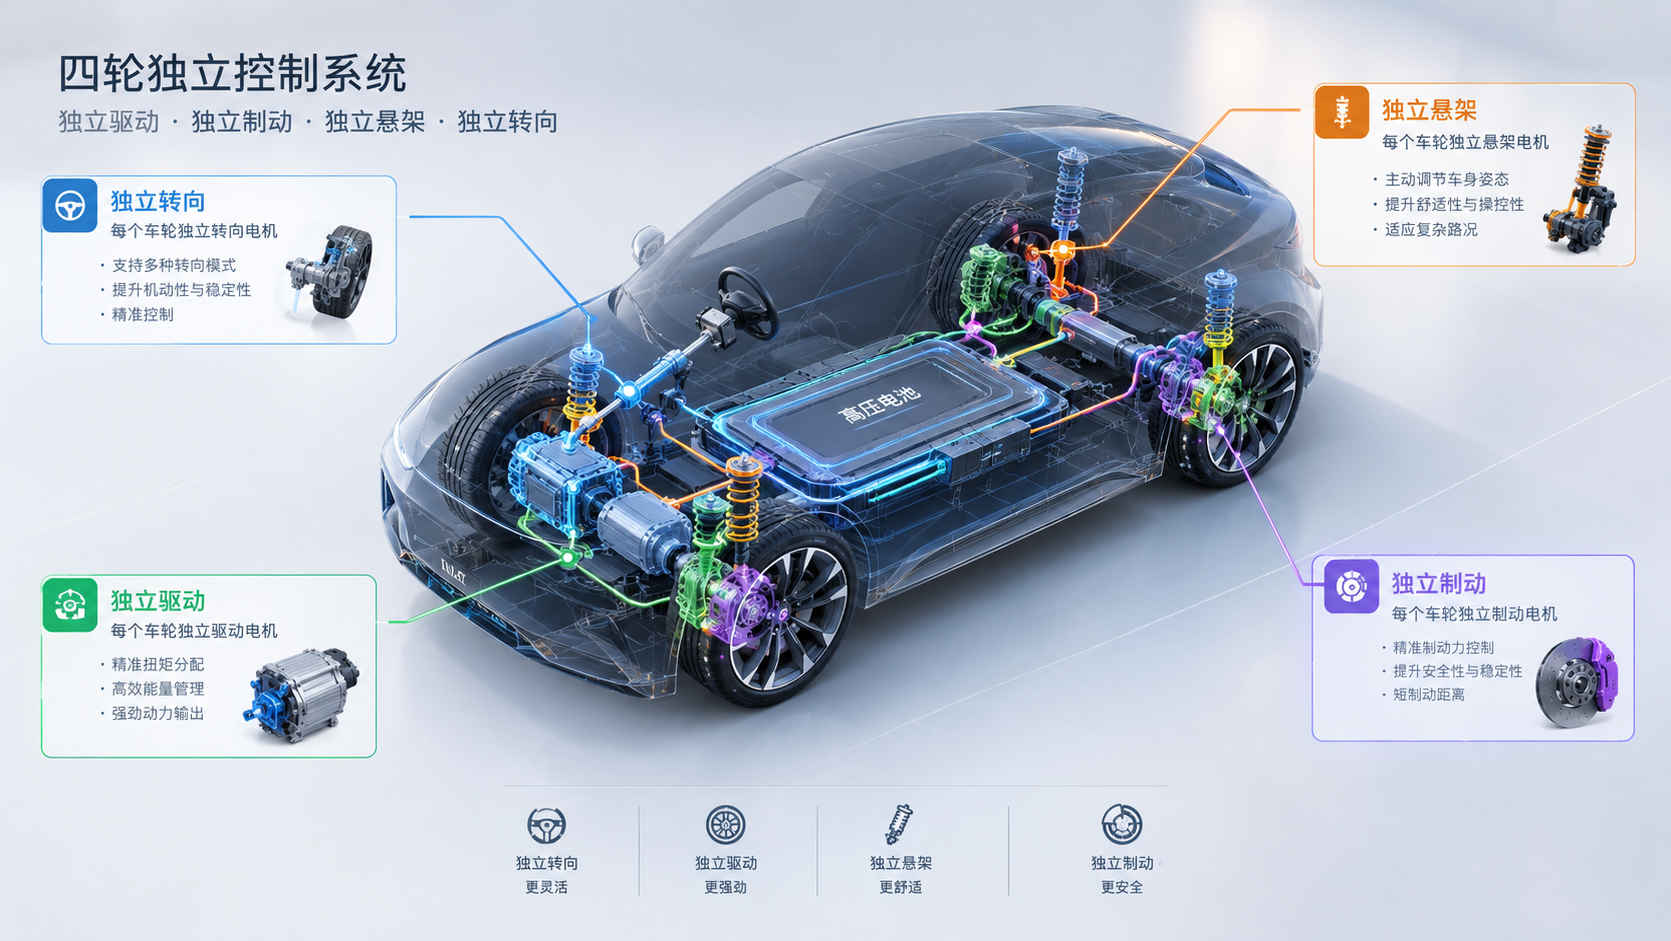
面向下一代纯电车型的分布式控制架构,开展四轮独立驱动、四轮独立制动、四轮独立转向、四轮独立悬架的整车级预研工作。该架构打破了传统集中式底盘的约束,为整车动力学控制提供更高自由度。
个人参与
- 负责整车控制及扭矩管理子系统软件开发,完成相关软件方案设计、开发及验证
- 参与分布式执行器架构下整车扭矩管理及多执行器协同控制方案研究
- 输出相关技术成果并形成 2 项已公开发明专利
专利成果一
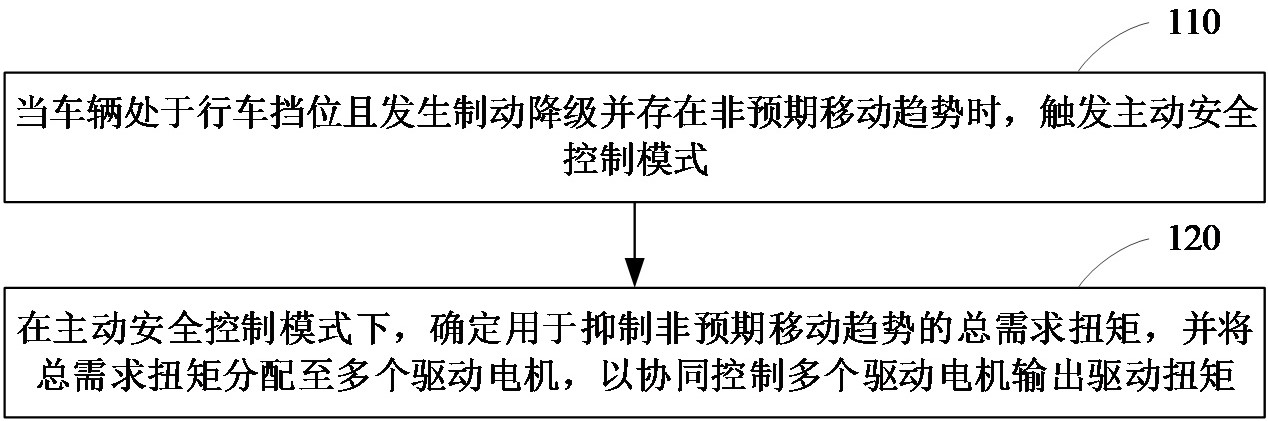
《车辆制动降级安全控制方法、车辆及存储介质》(CN122626698A)——属于安全驾驶技术领域。该方法可应用于安全驾驶场景中:当车辆处于行车挡位且发生制动降级并存在非预期移动趋势时,触发主动安全控制模式;在主动安全控制模式下,确定用于抑制非预期移动趋势的总需求扭矩,并将总需求扭矩分配至多个驱动电机。
该专利实现了对动态行驶中制动能力不足的车辆的主动稳车控制,提高车辆安全性和稳定性,同时为自动驾驶及辅助驾驶功能提供可靠的控制支持。
专利成果二
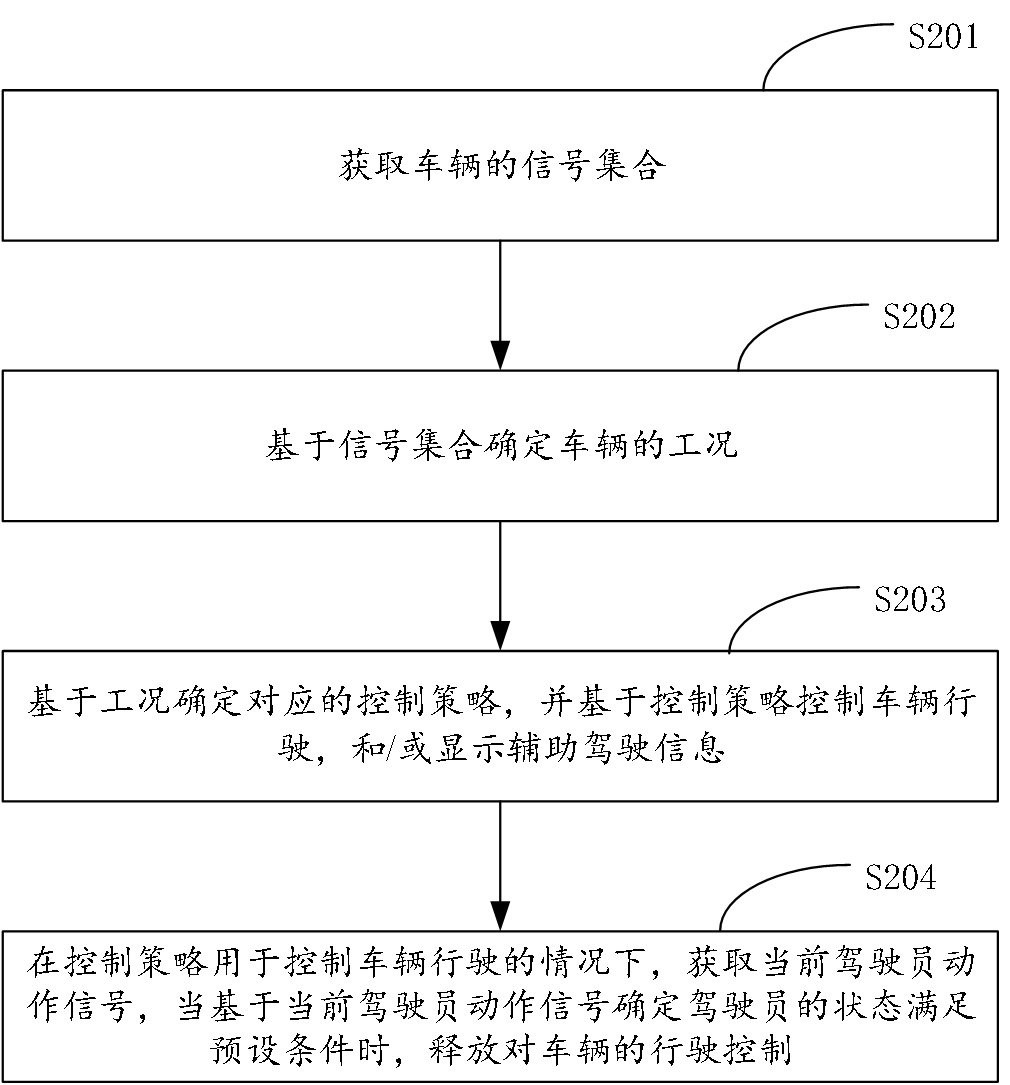
《车辆控制方法、用电设备、存储介质及程序产品》(CN122501391A)——应用于车辆安全与车辆控制技术领域,旨在解决驾驶员前方视野丧失时如何保证驾驶安全以实现车辆的安全驾驶。
- 获取部件状态信号、行驶状态信号和驾驶员动作信号,基于信号集合确定车辆工况
- 基于工况确定对应的控制策略,并基于控制策略控制车辆行驶和/或显示辅助驾驶信息
- 辅助驾驶信息包括车辆周边区域的实时影像和/或告警提示,实时影像用于提供被遮挡区域的视野
- 当驾驶员状态满足预设条件时,释放对车辆的行驶控制