任俞洁
动力域控制器应用层软件开发工程师
3年+纯电汽车动力域控制器应用层软件开发经验,聚焦扭矩流管理、扭矩仲裁监控及动力控制相关策略设计与软件开发。
PDC Application Layer Software Developer · Torque Management · MBD Engineer
About Me
关于我
3年+纯电汽车动力域控制器(PDC)应用层软件开发经验,聚焦扭矩流管理、扭矩仲裁及动力控制,具备25个量产车型开发经验,其中23个车型完成S1至SOP全流程开发。
- 主导多项功能逻辑优化开发并实现平台化量产
- 负责ADAS匹配、定速巡航、扭矩仲裁、扭矩安全等功能开发,拥有2项公开发明专利
- 参与多项企业/团队软件开发规范及技术标准建设
- 具备自动化工具链开发与软件工程效率提升能力
Career Direction
职业发展方向
动力域软件开发
负责PDC应用层扭矩管理子系统开发、策略验证及问题排查,支撑纯电车型量产交付。
架构与平台化
主导扭矩仲裁架构优化、策略落地及平台化方案建设,减少维护成本、提升复用效率。
工程效率提升
开发自动化工具链(模型拆分、自动编译、数据回放等),持续提升MBD研发效率与质量。
Work Scenes
专业工作场景
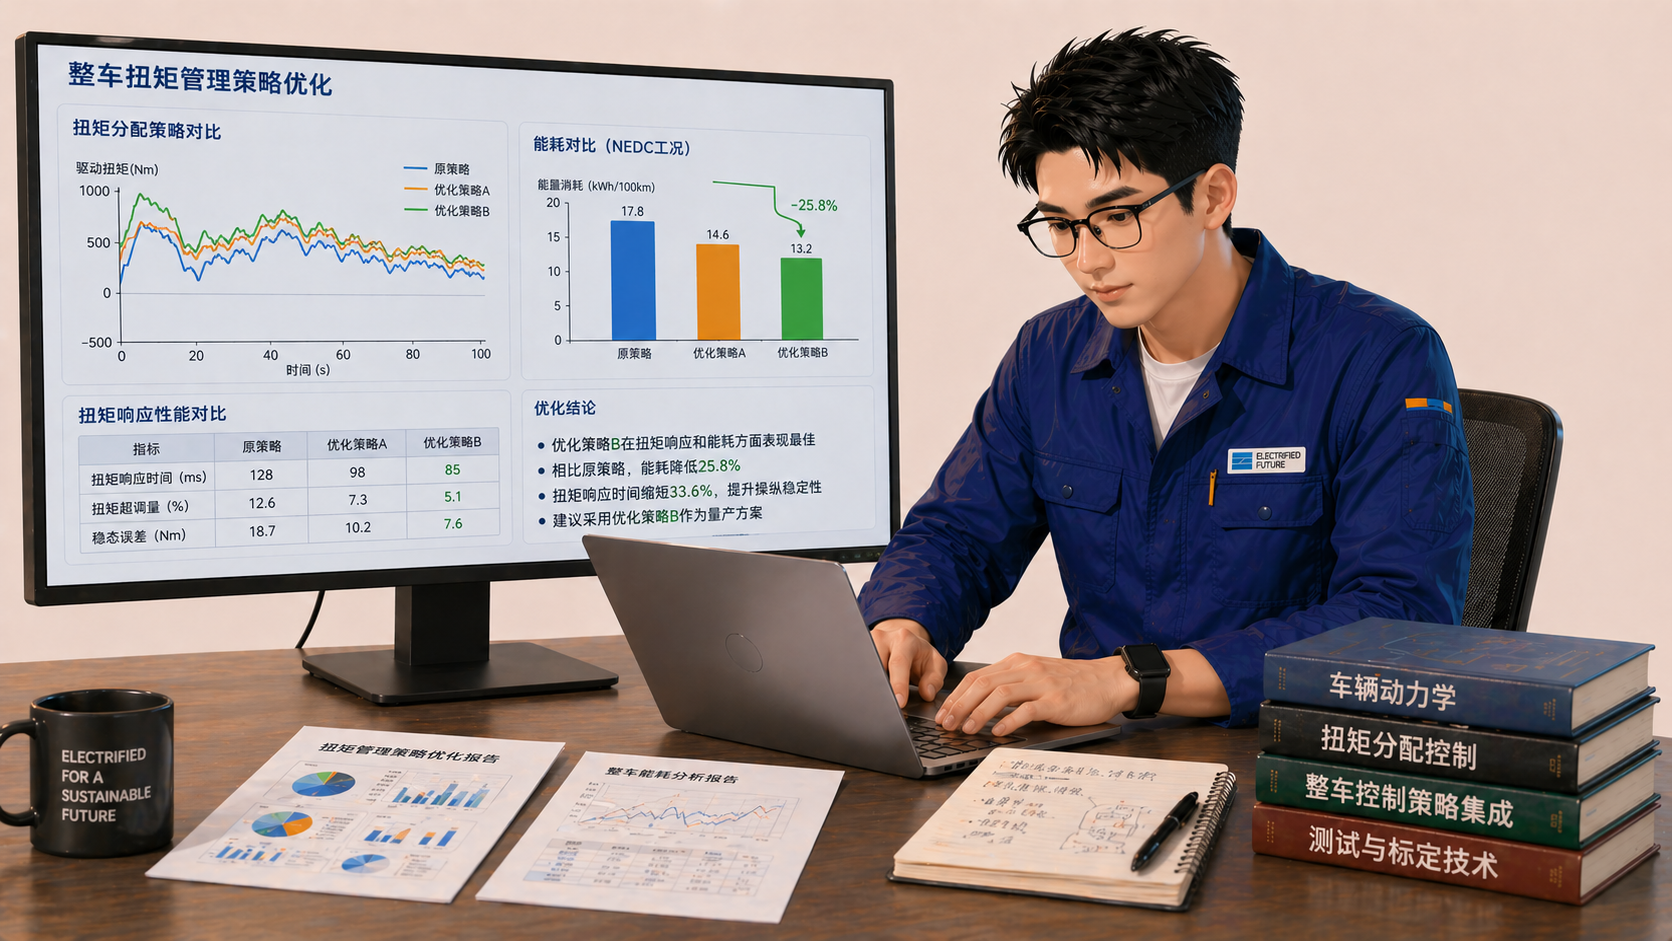
策略设计与优化
Strategy Design
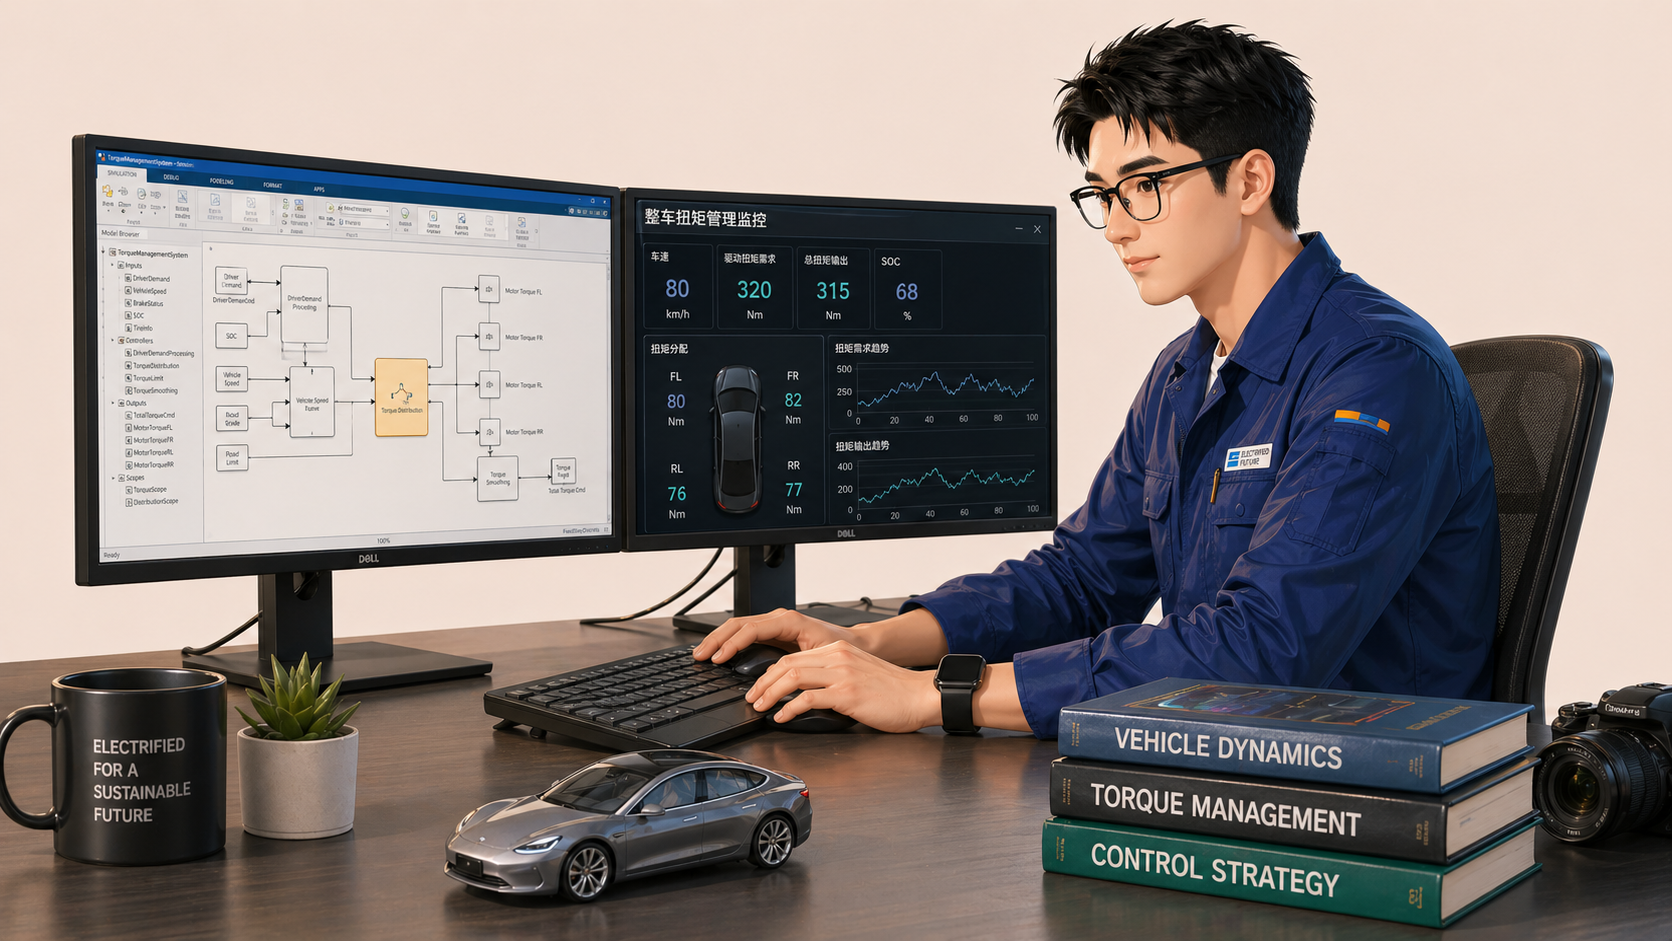
软件开发
Software Dev
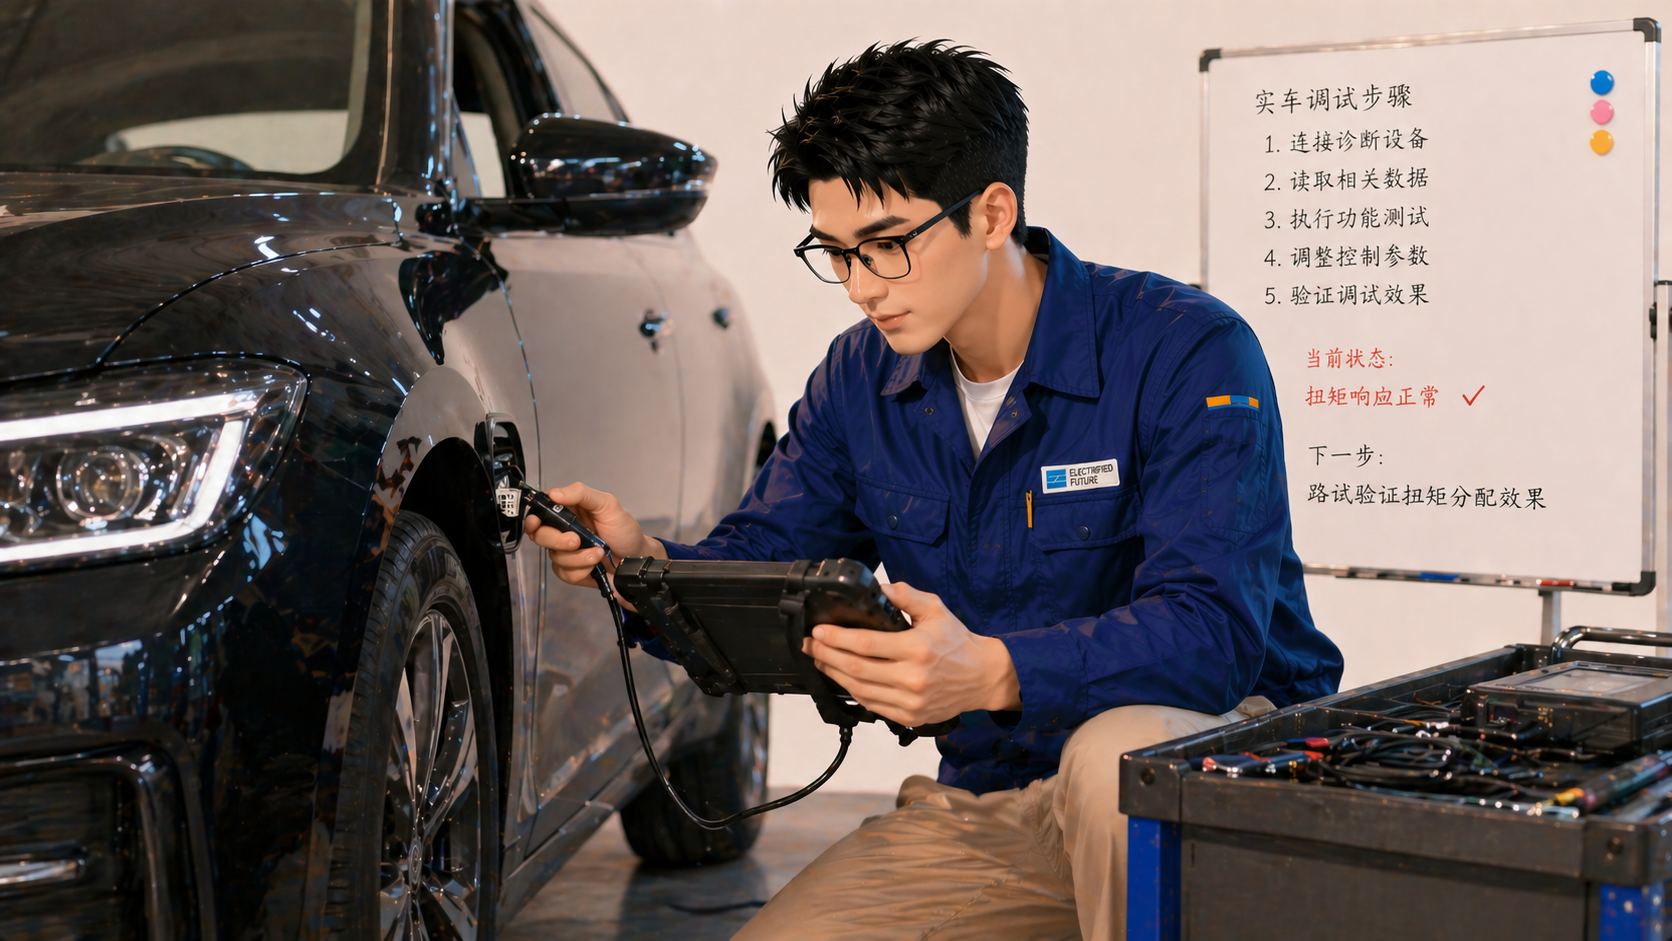
实车调试
Vehicle Debug
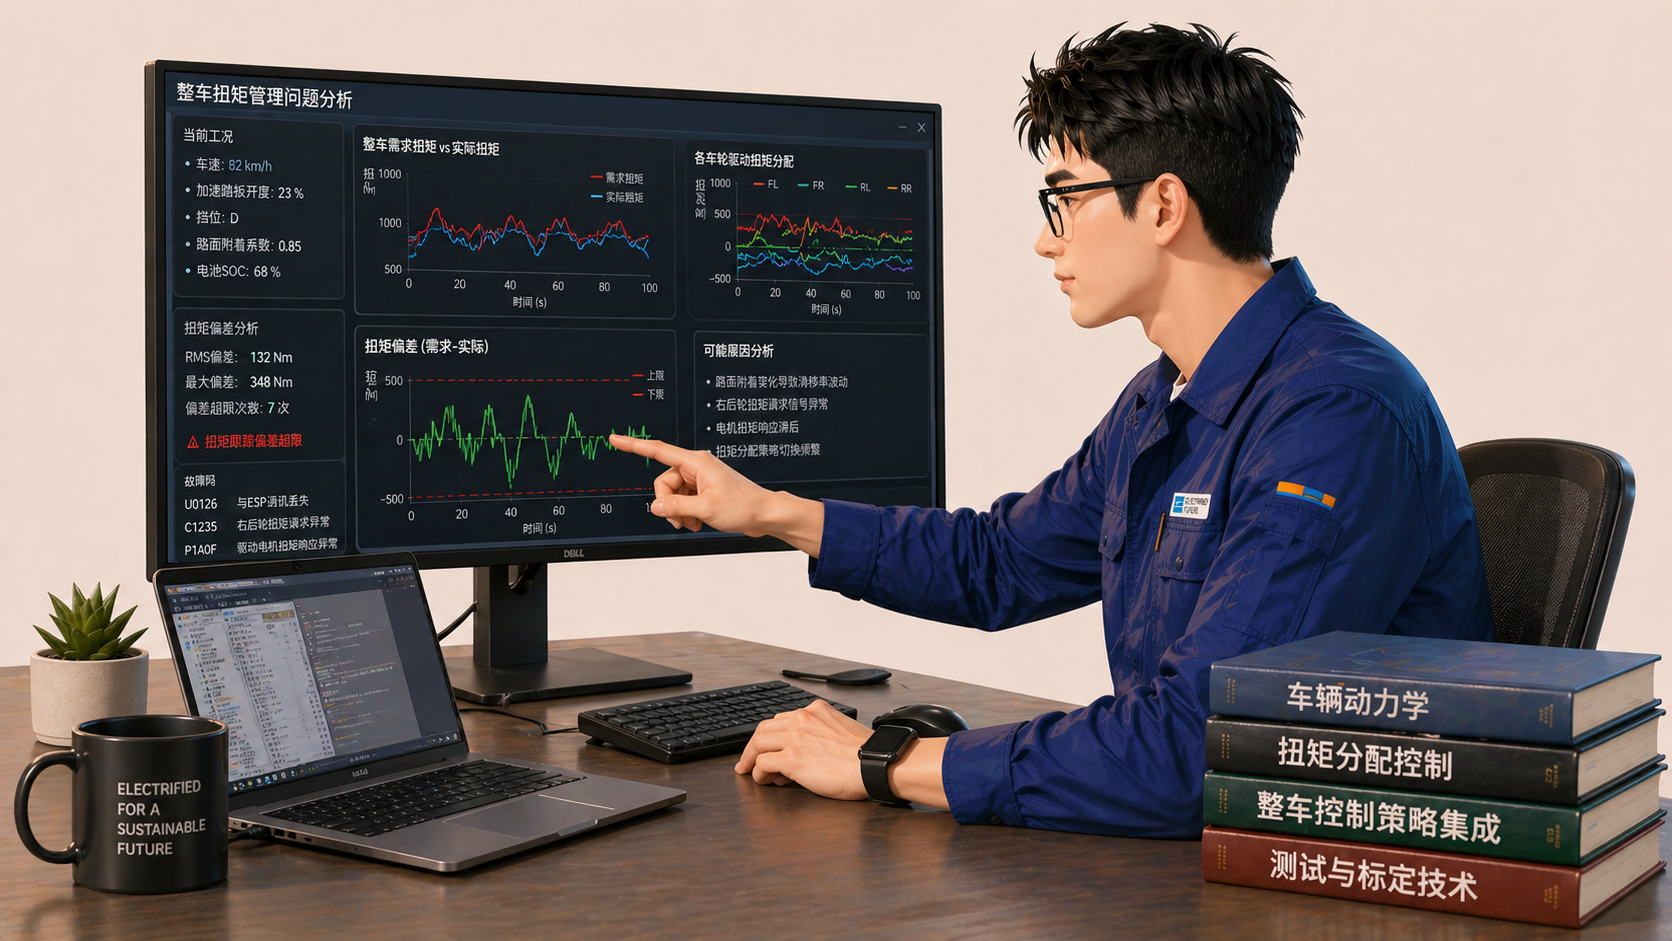
问题分析
Problem Analysis
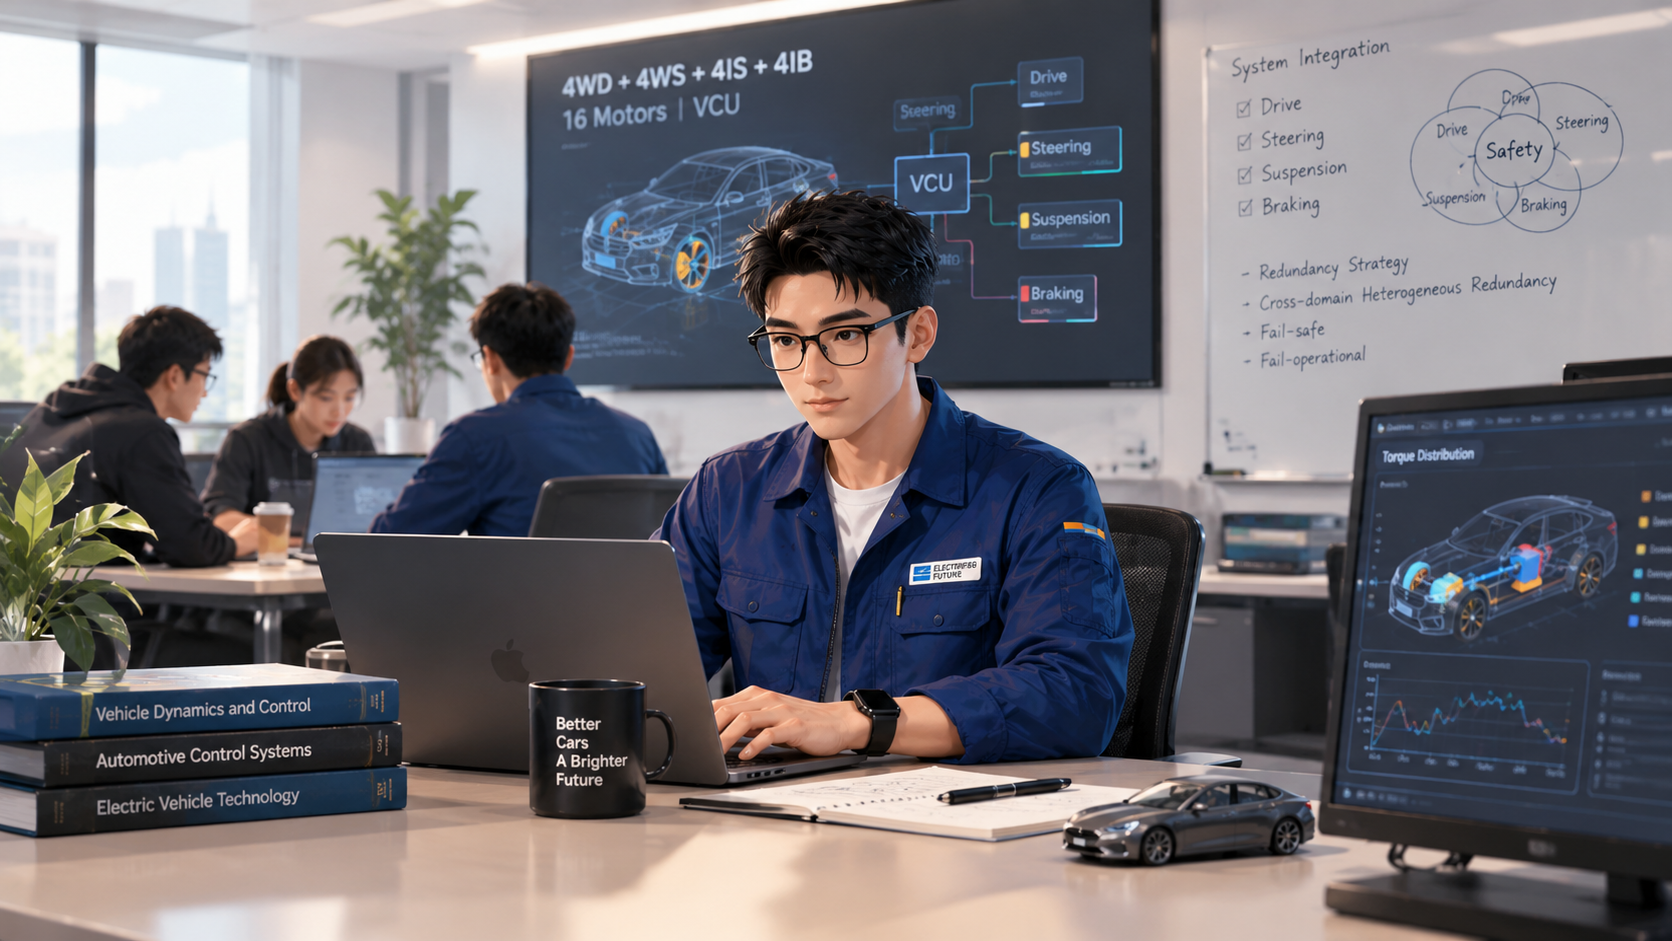
团队协作
Teamwork
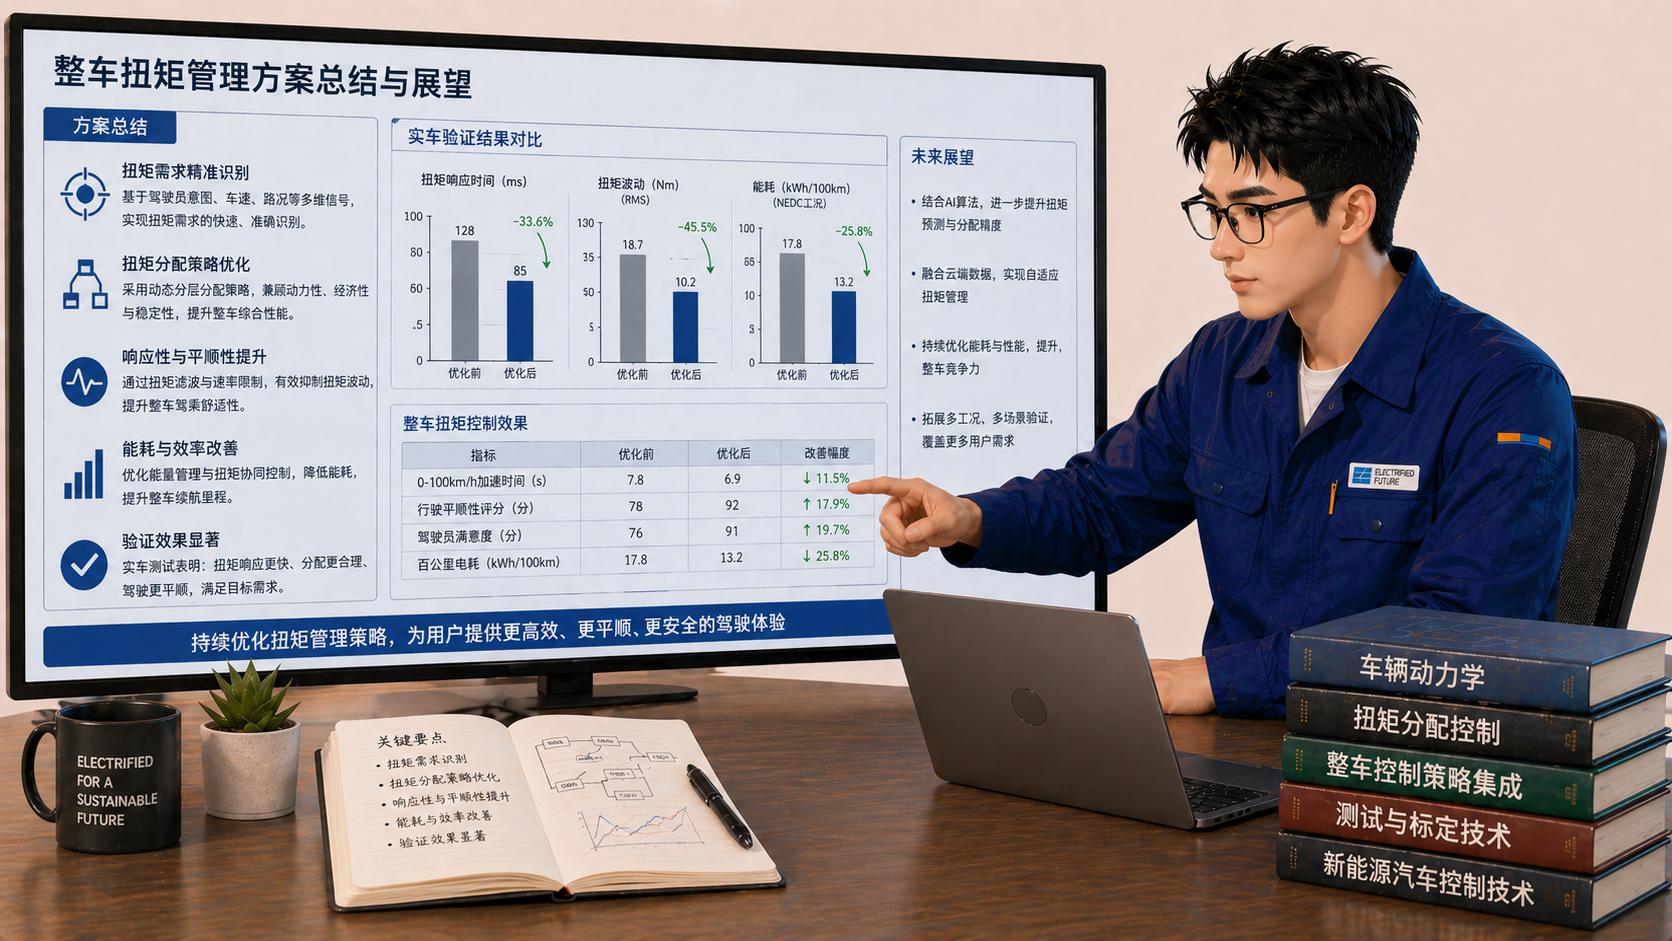
方案总结与汇报
Solution Report
Professional Skills
专业技能
动力域控制
PDC/VCU应用层软件开发、多功能扭矩请求协同、软件集成与实车调试
MBD开发
MATLAB/Simulink/Stateflow模型开发及优化、模型自动化处理、软件编译及集成
系统与架构
扭矩仲裁架构设计、扭矩流管理、ADAS功能匹配、跨域协同控制
工具与效率
CANalyzer、Git、MATLAB Script自动化、数据回放、标定量平台化
Projects
项目作品
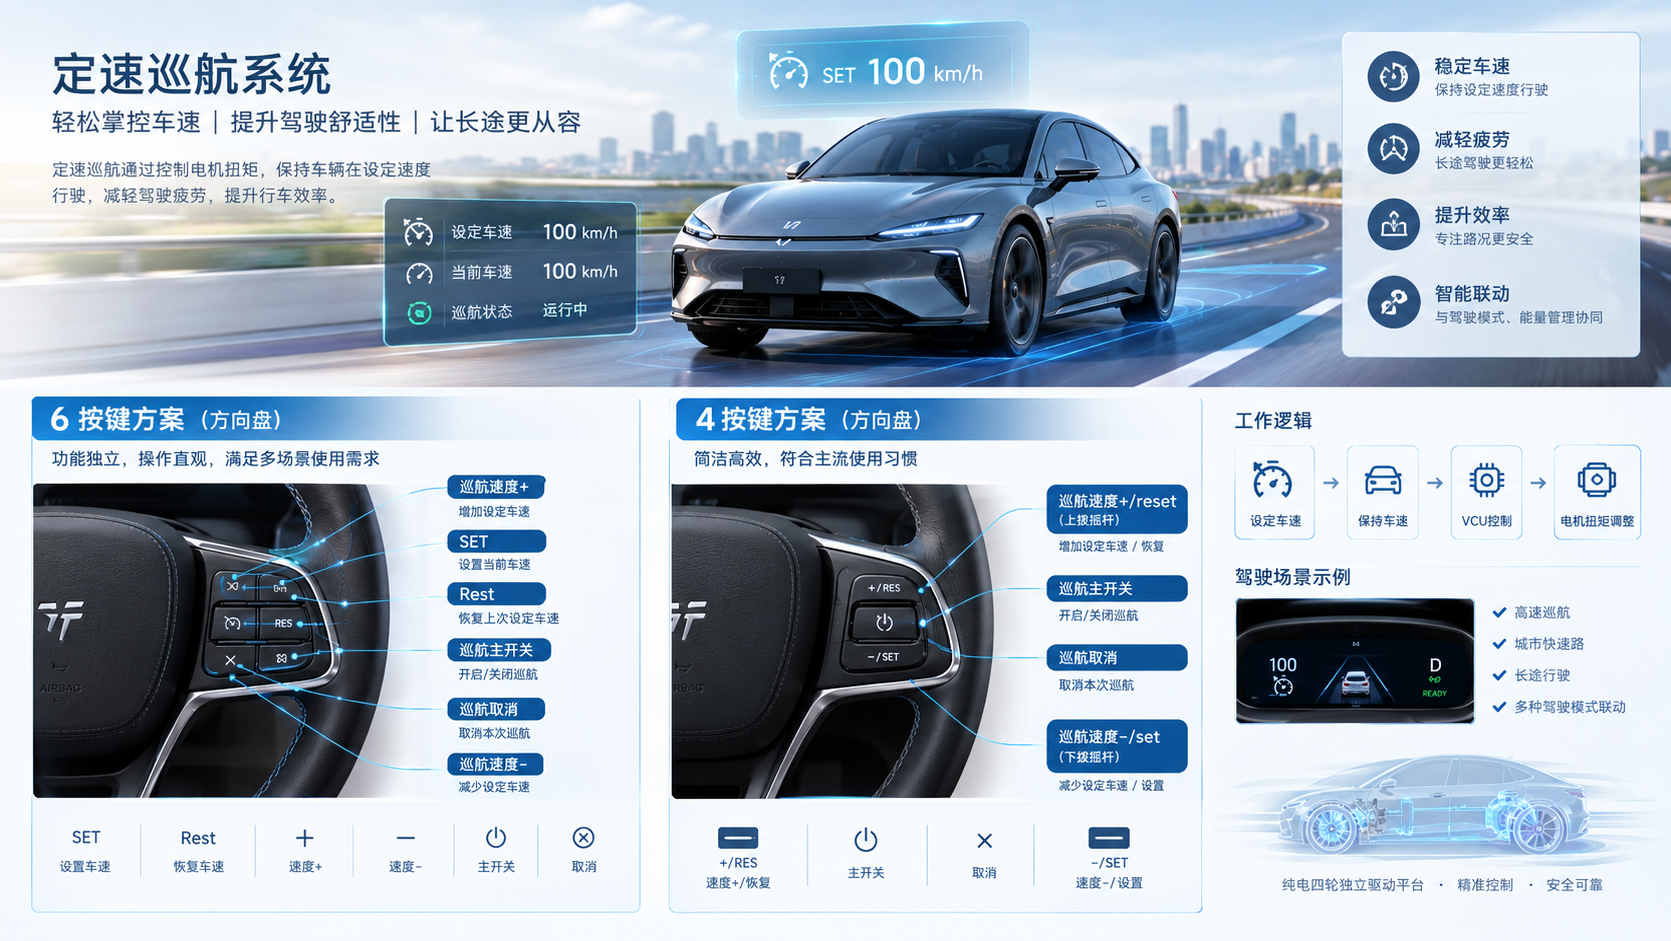
定速巡航四按键复用及兼容方案开发
完成四按键复用逻辑、新旧按键兼容策略开发,优化巡航扭矩计算与输出逻辑,提升控制平顺性及稳定性,方案应用于元UP、海豚、海鸥、海豹等经济型车型。
PDC三段式扭矩仲裁架构优化
主导三段式扭矩仲裁架构软件开发,解决原架构VLC正扭退出卸载慢、巡航回馈转驱动响应慢等问题,基于海狮系列两驱项目首次量产搭载,形成平台化方案推广至所有在研项目。
ADAS两驱平台方案开发
首次完成平台国内两驱车型ADAS匹配功能开发,负责ADAS功能握手、扭矩仲裁及扭矩响应策略,支撑智驾与动力域顺利协同量产,形成两驱平台化方案。
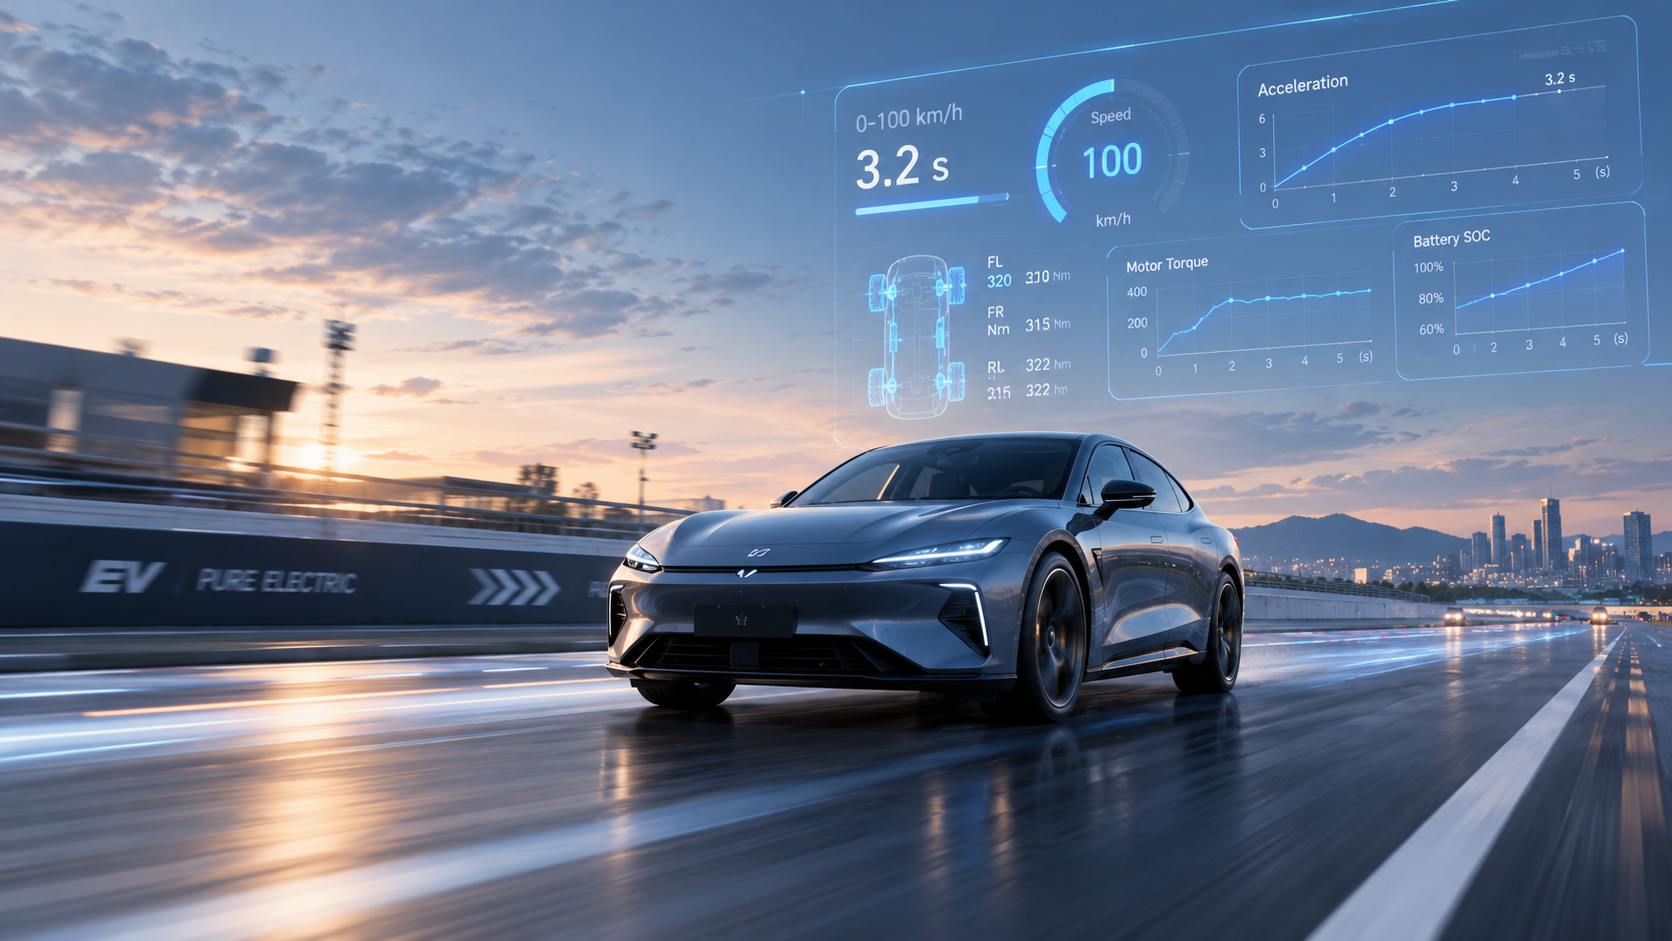
直线加速策略设计及功能开发
参与直线加速功能策略讨论,负责功能控制器间交互逻辑、热管理策略、整车动力协调、扭矩请求等策略开发,完成四驱动车型直线加速功能策略扭矩管理开发,应用于海狮系列车型。
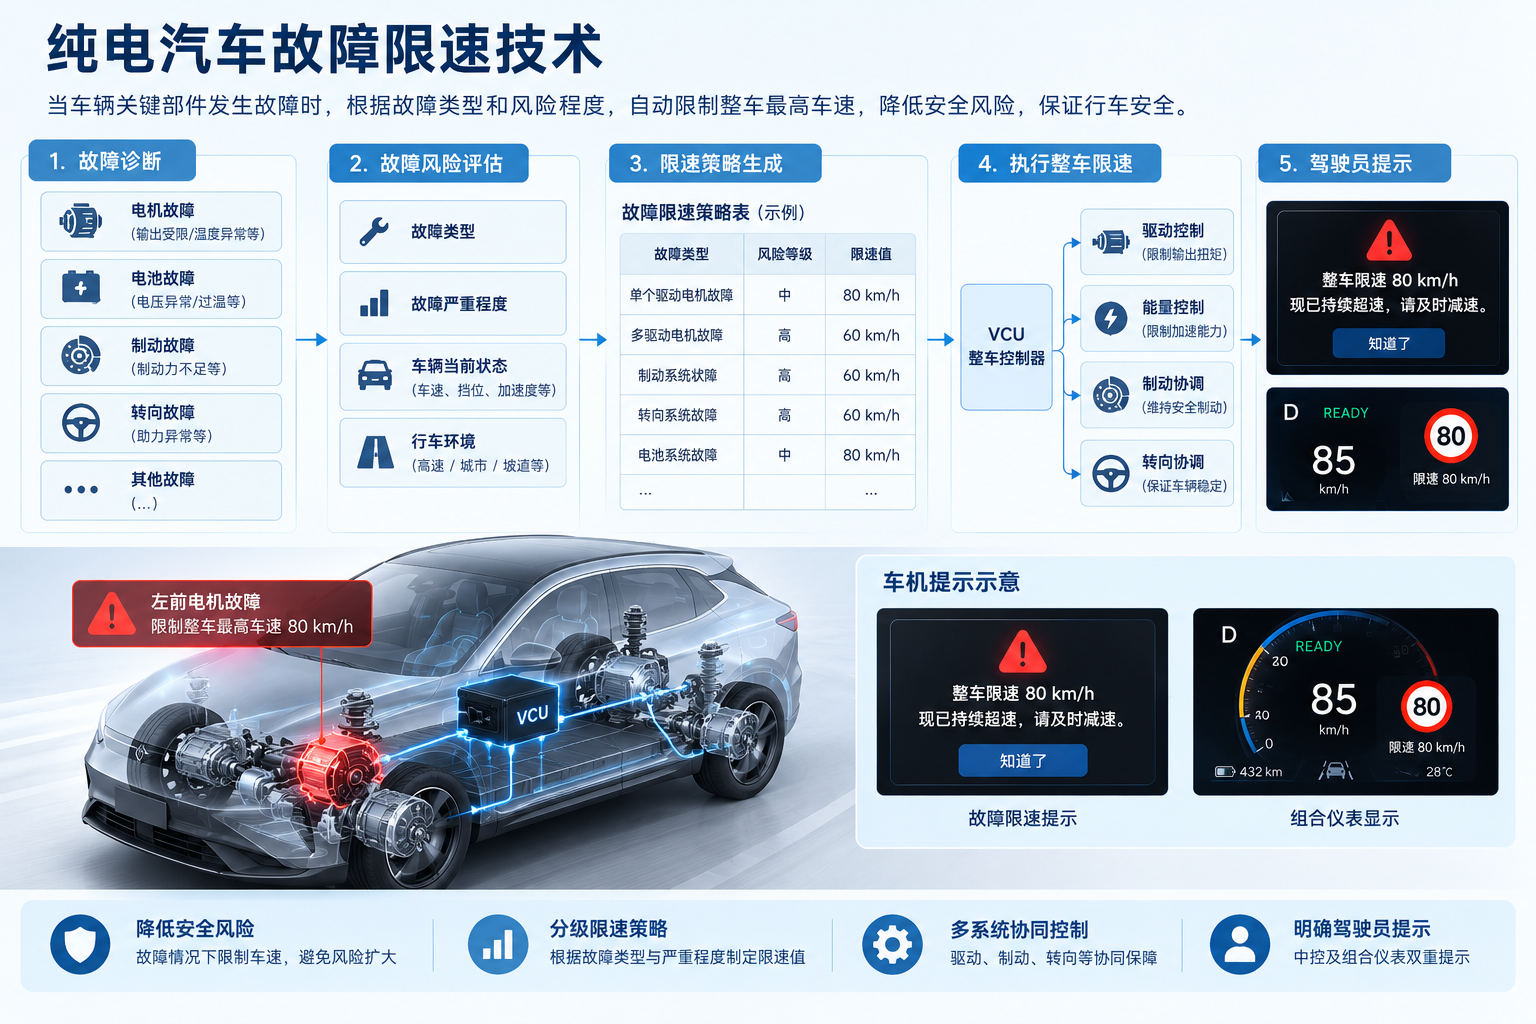
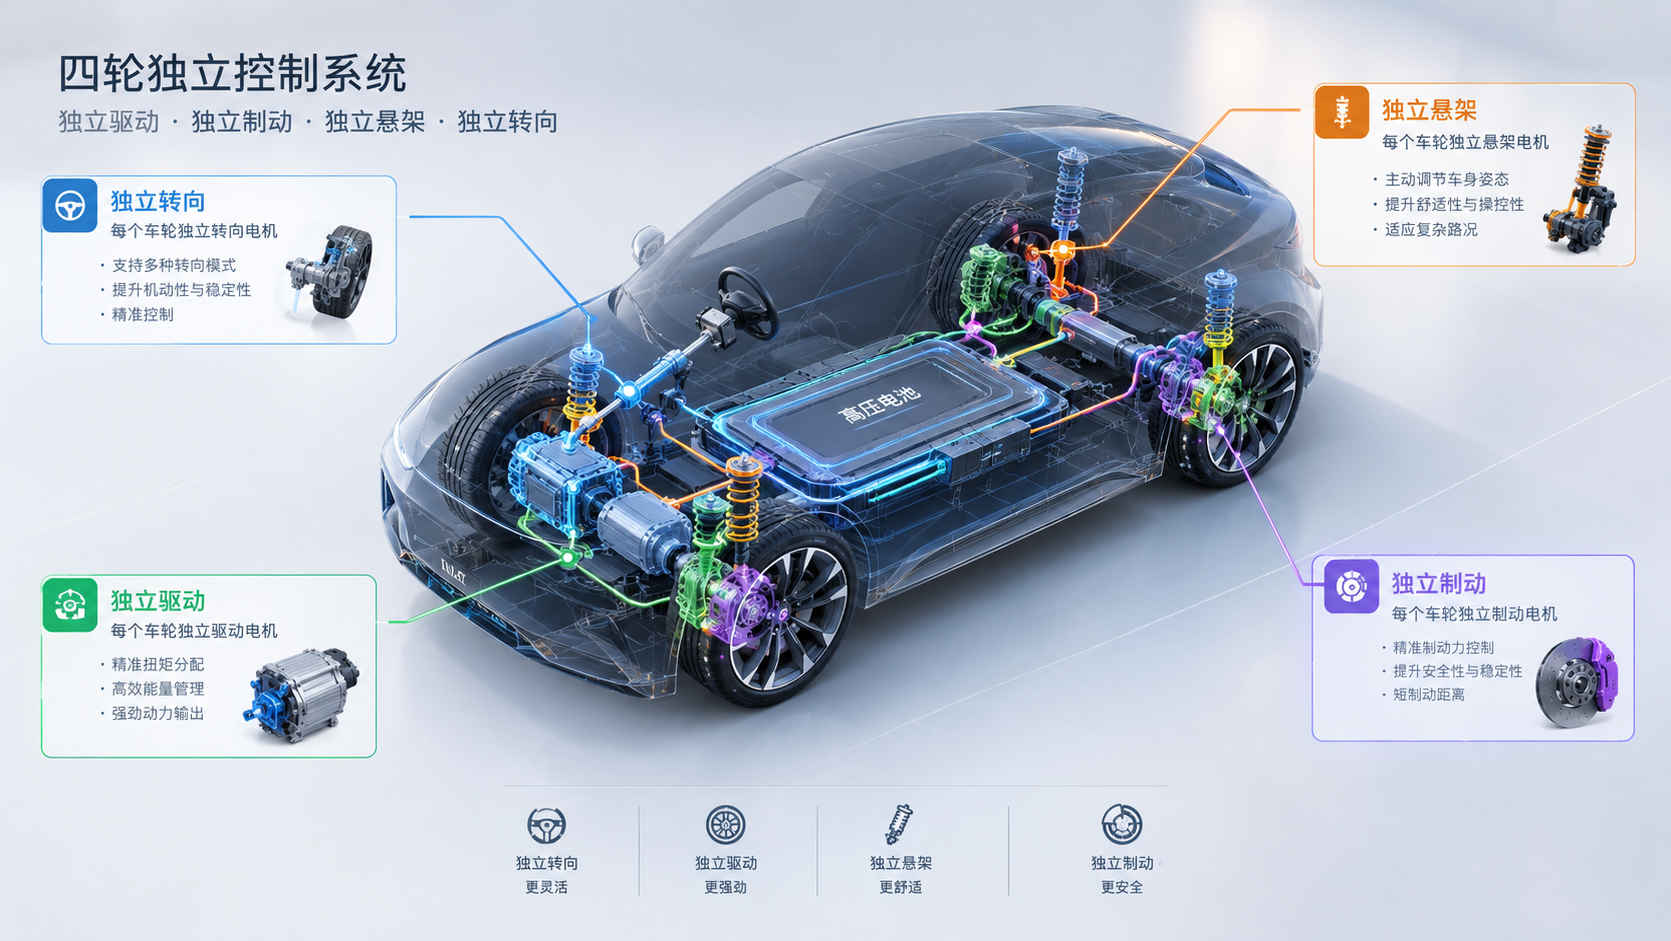
纯电车辆车速限制技术研究
围绕纯电车型电机响应快、动力平台差异大的特性,针对传统查表限速在急加速、轻载、坡道等工况下的超调与适应性问题开展技术分析,形成分布式驱动自适应限速控制方案及专利布局。
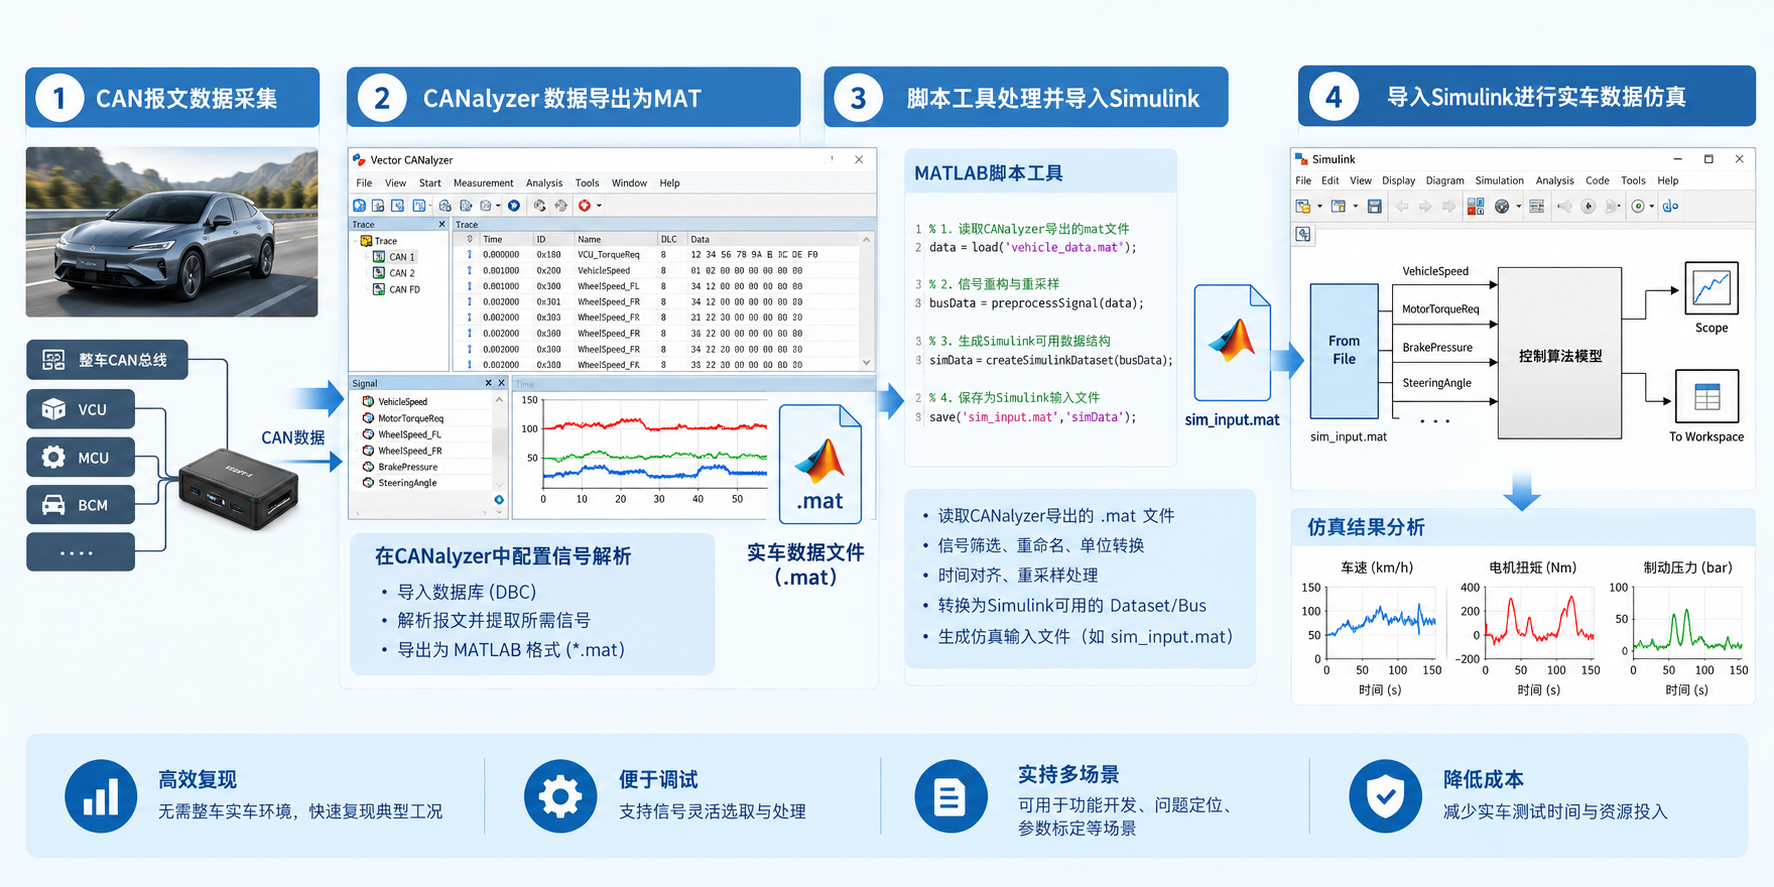
MBD子系统实车数据回放方法(独立开发)
针对汽车电子MBD开发中实车数据回放信号配置不统一、排查效率低、验证可靠性不足等问题,独立设计自动化接口转换脚本工具,实现信号类型自动识别、自动配置与缺失信号处理,支撑子系统级仿真验证与问题复现。
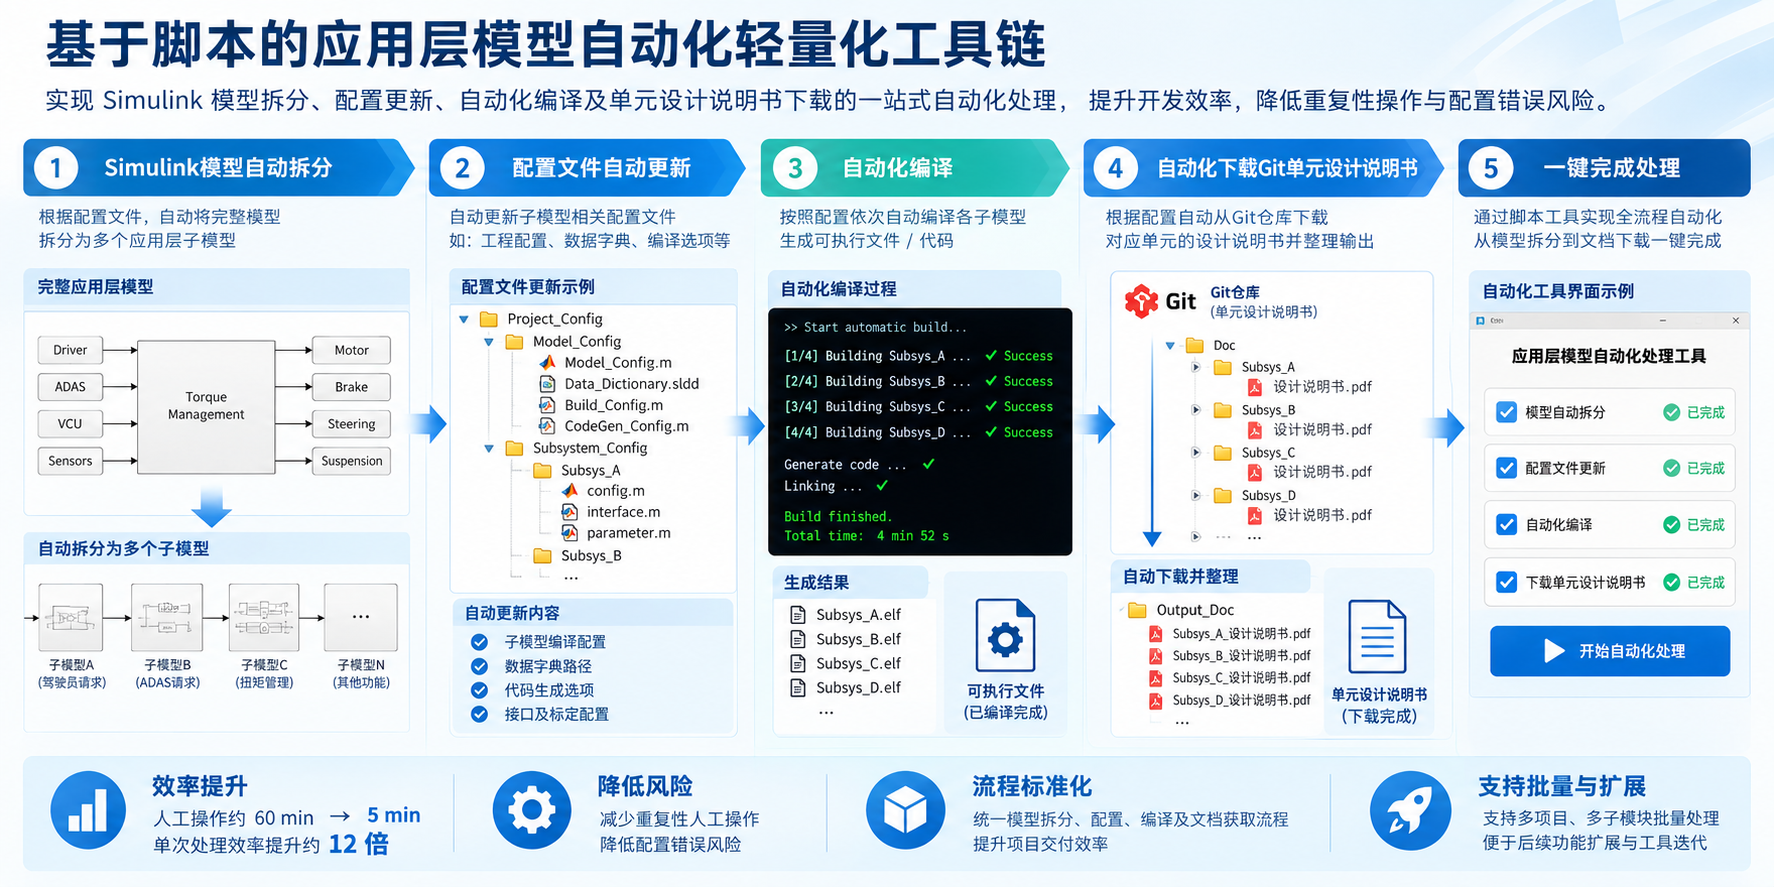
应用层模型自动化轻量化工具(独立开发)
面向 ECU 应用层单元测试流程,独立开发 MATLAB Script 自动化工具链,覆盖模型拆解、配置更新、自动编译、文件汇总及设计说明书批量下载,将人工操作时间由约 60min 缩短至 5min,单次处理效率提升约 12 倍。
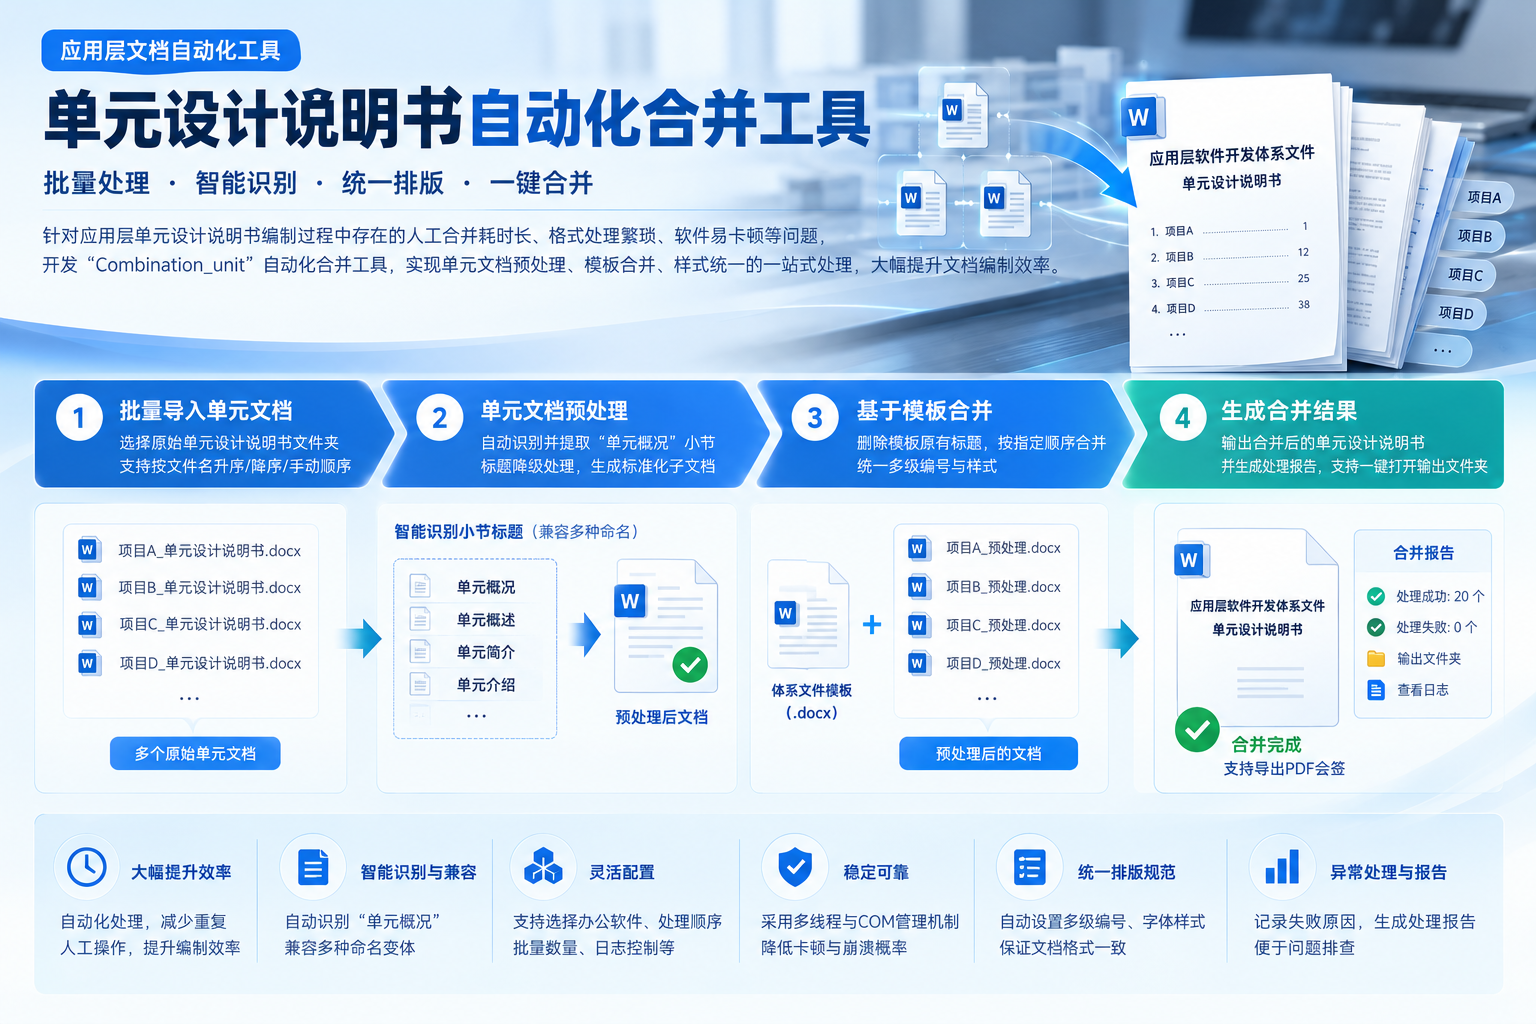
体系文件自动合成工具(独立开发)
面向应用层单元软件开发体系文件编制流程,独立开发 Python GUI 自动化合并脚本工具,预处理 + 合并两步执行,支持 Word/WPS 批量合并、多级编号、异常报告,将人工合成时间由约 3h 缩短至 20min。
Contact
联系我
欢迎交流动力域控制、MBD开发、架构优化、工程效率工具与有价值的合作机会。
也欢迎交流量产经验、扭矩管理策略与长期成长话题。
© 2026 任俞洁
PDC Application Layer Software Developer
Built with Engineering, MBD and Efficiency.